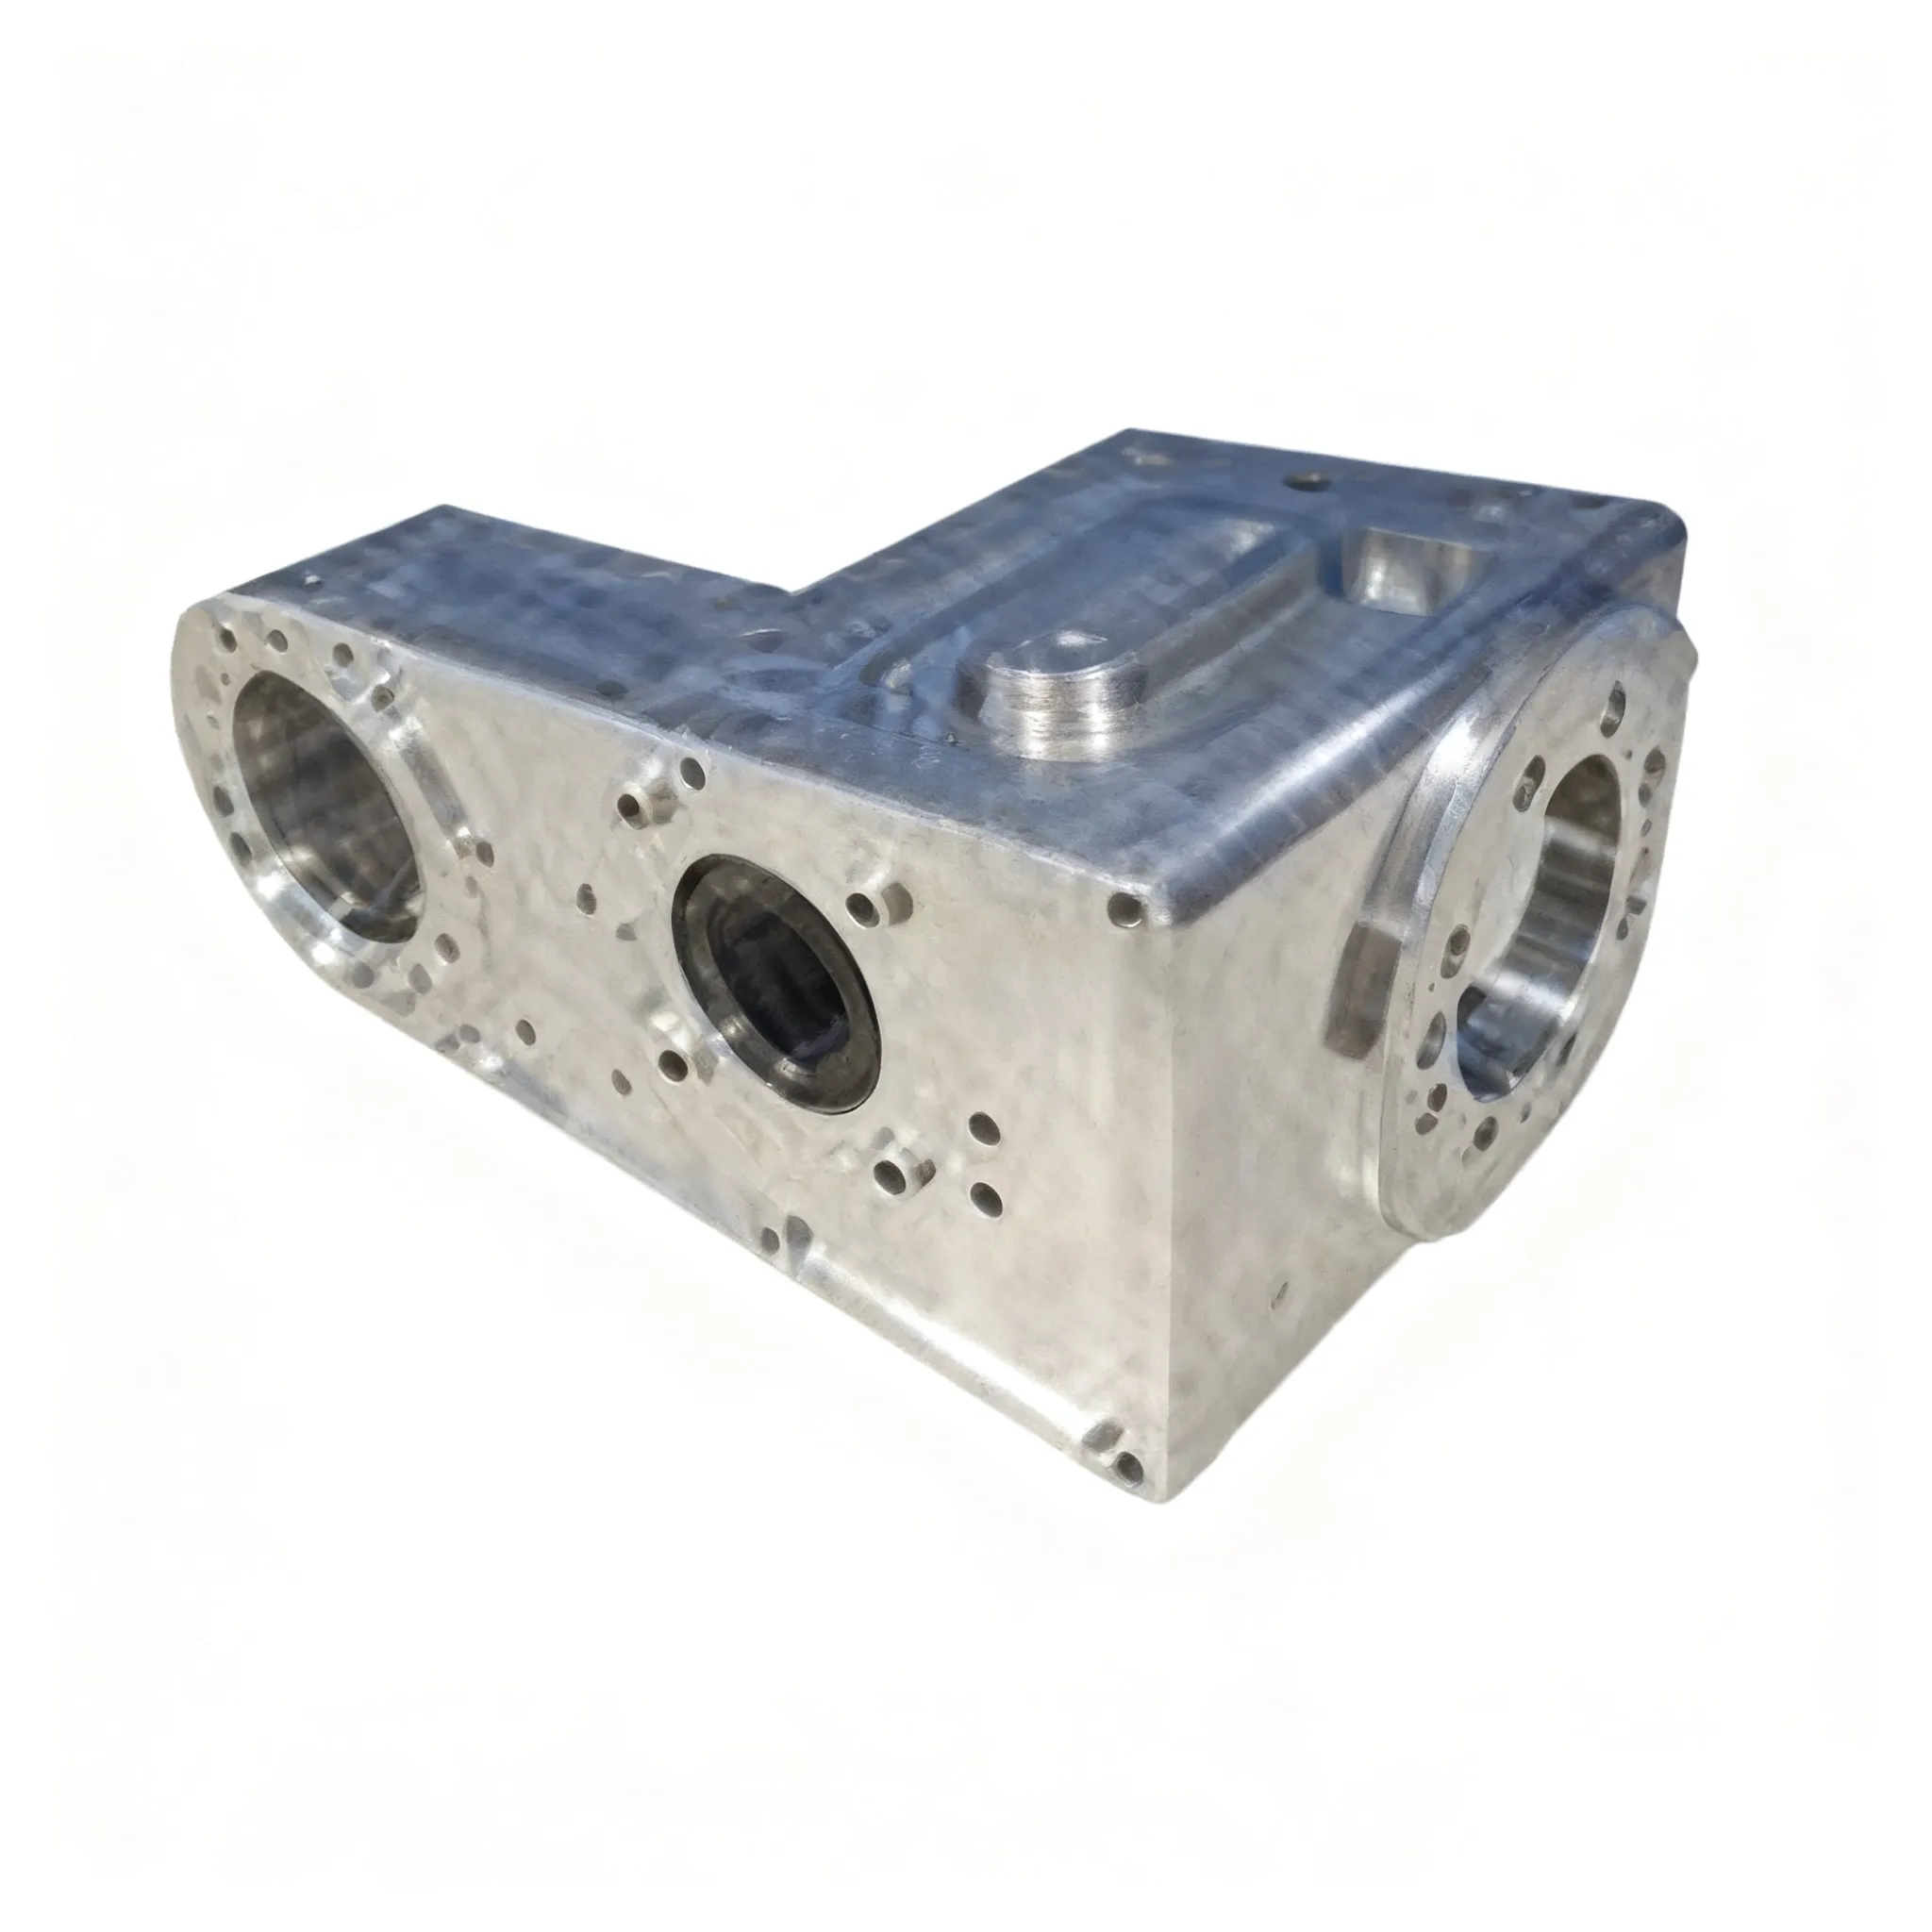
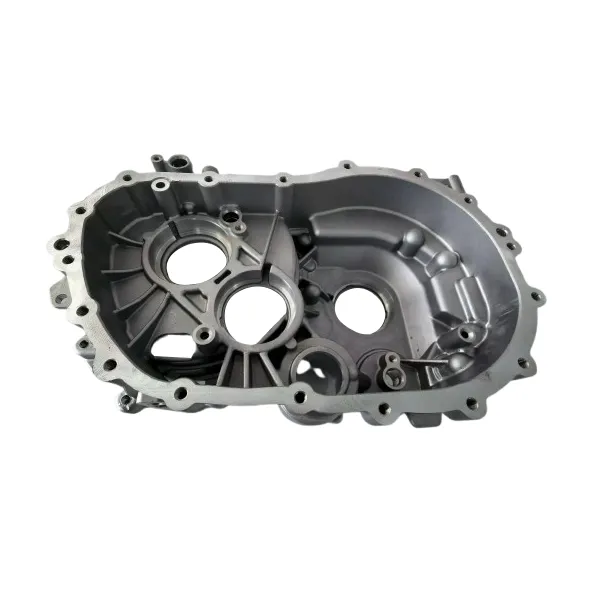
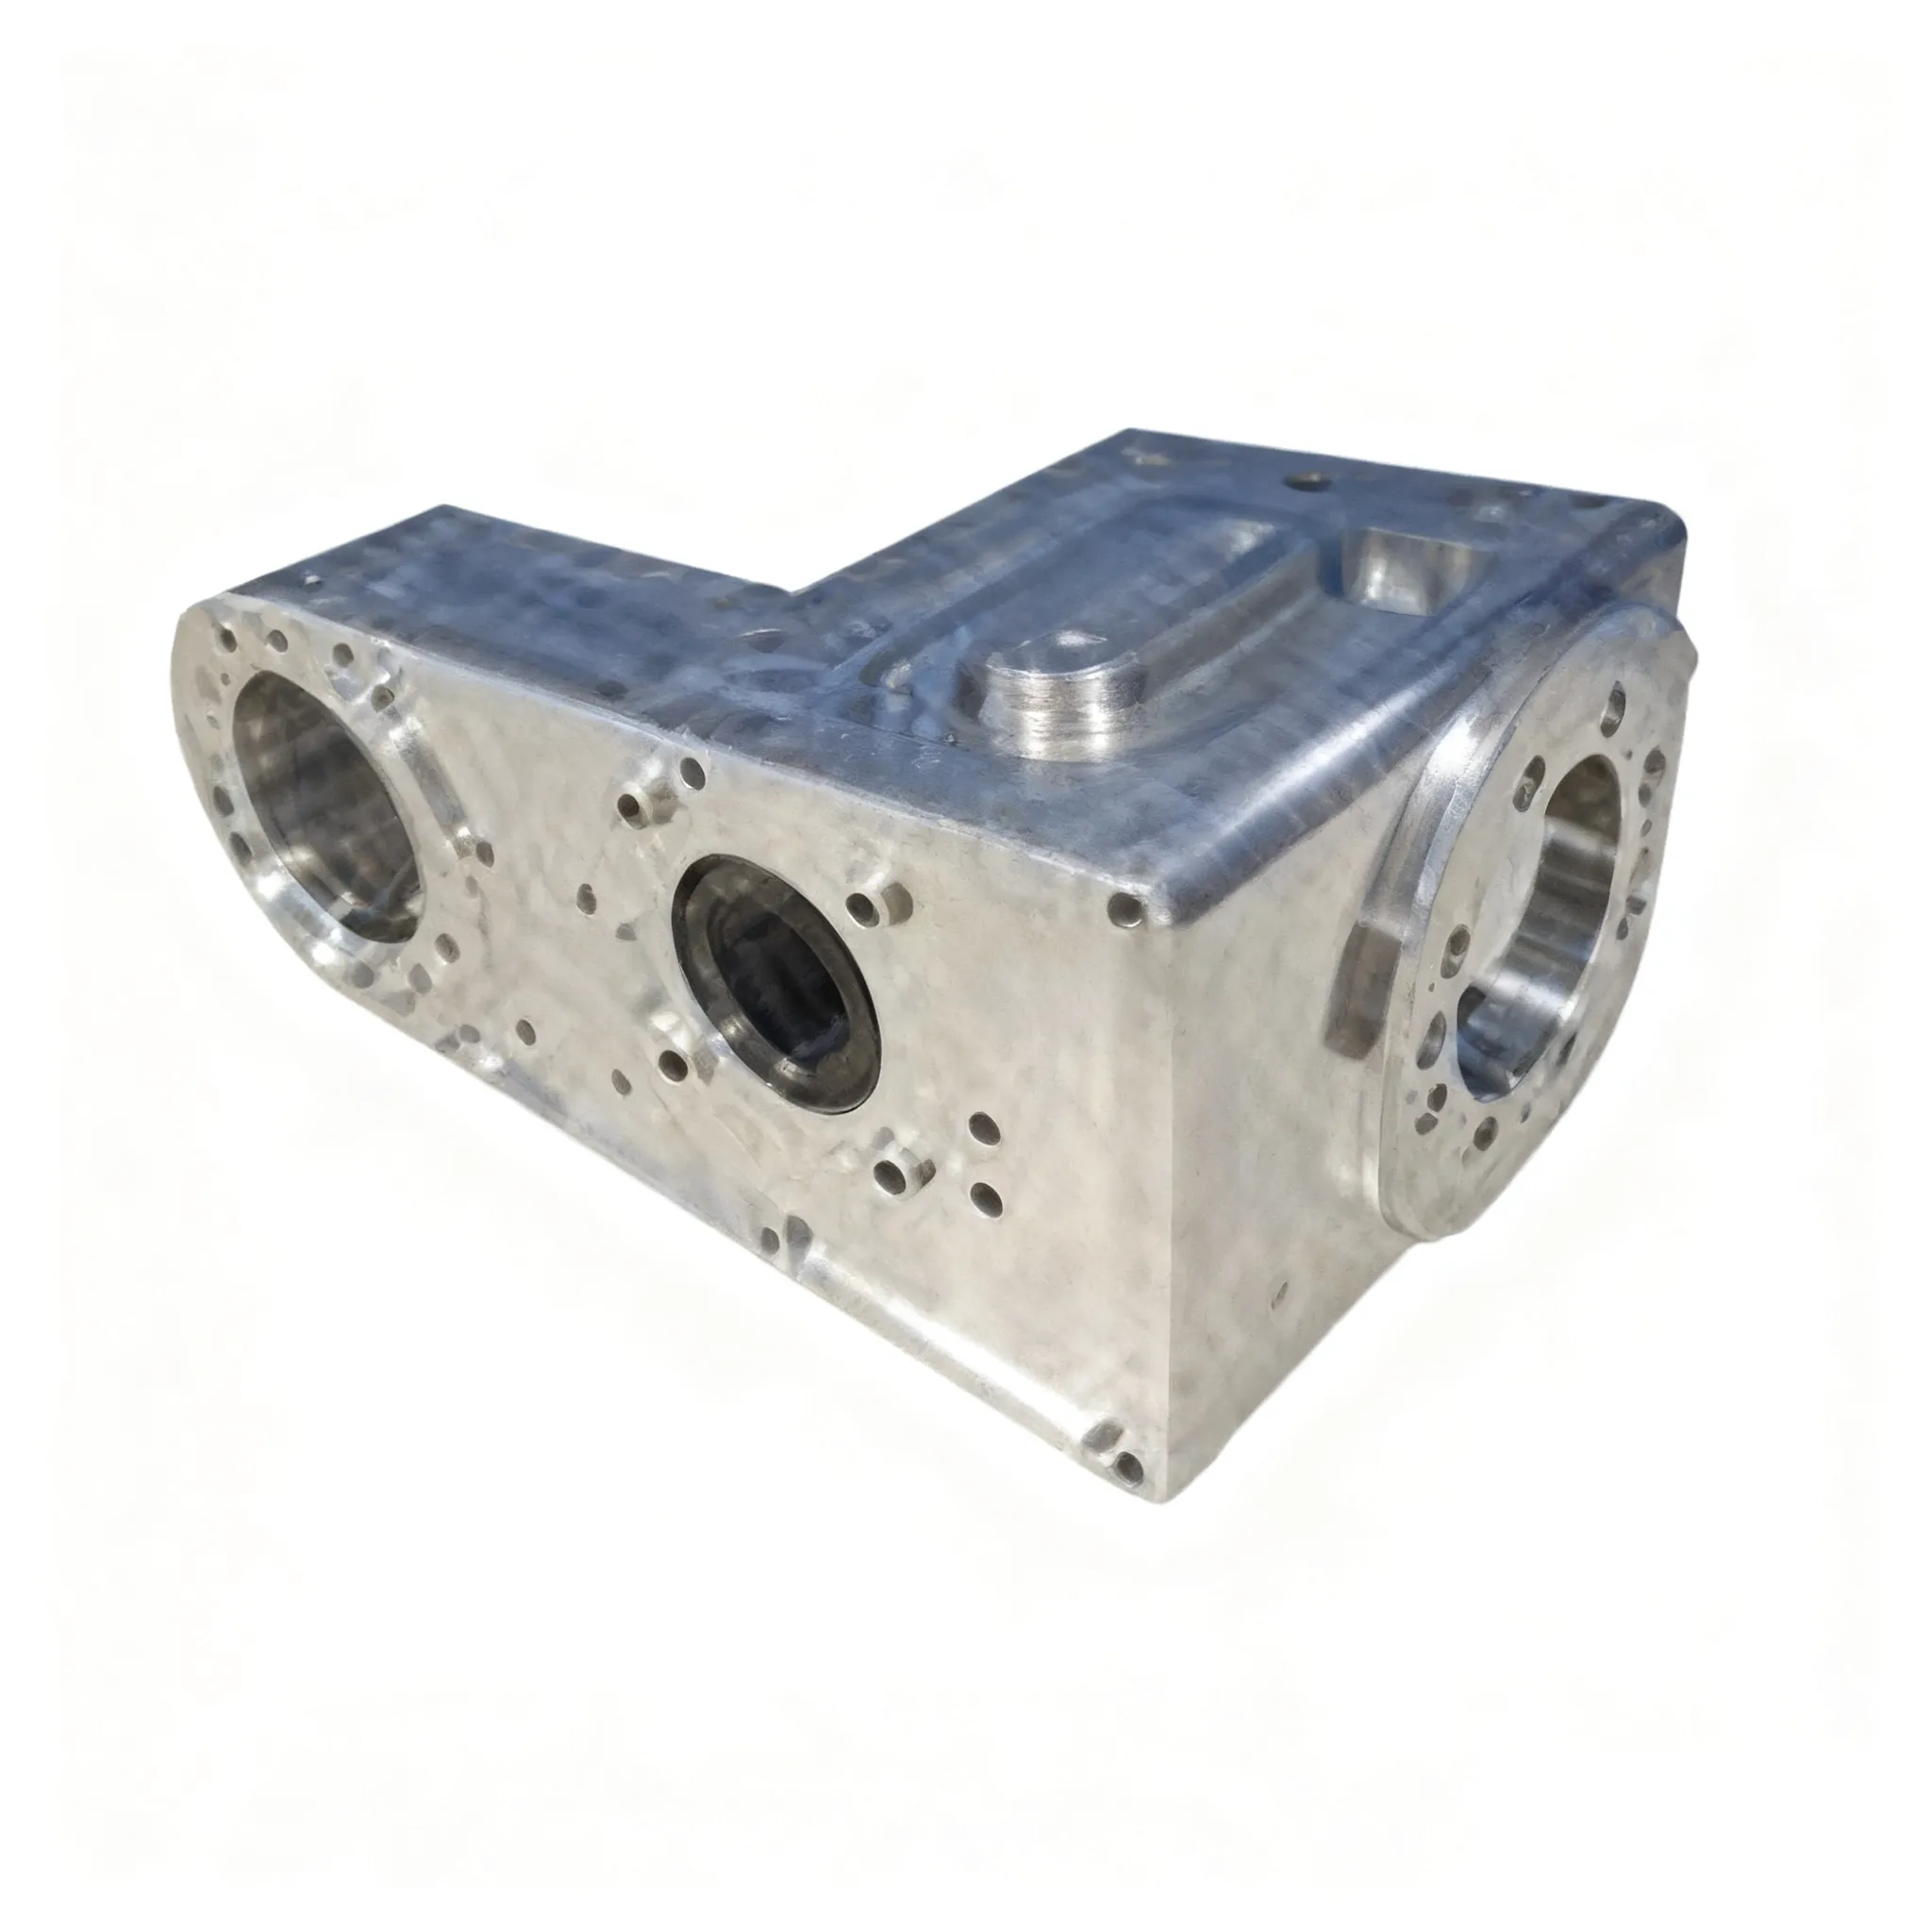
Creación de prototipos de componentes robóticoses un paso fundamental en la investigación y el desarrollo de robots, la verificación funcional y la optimización del rendimiento. Aprovecha la transmisión de alta precisión, la compleja lógica de movimiento y la adaptabilidad a múltiples escenarios del robot para transformar rápidamente las soluciones de diseño en prototipos físicos. Luego, estos prototipos se utilizan para probar indicadores clave como la estabilidad estructural, la precisión del movimiento y la capacidad de carga, mitigando en última instancia los riesgos de producción. Su selección de tecnología y diseño de procesos comparten similitudes con la creación de prototipos de piezas de automóviles, pero se centra más en requisitos específicos de robots, como "transmisión de precisión", "peso ligero" y "compatibilidad con múltiples materiales". A continuación se presenta un análisis detallado de estas dimensiones centrales:
Objetivos principales y escenarios de aplicación de la creación de prototipos de piezas de robots
El núcleo de la creación de prototipos de piezas robóticas es verificar la viabilidad funcional y ensayar los procesos de producción en masa, principalmente en los siguientes escenarios:
Verificación de la transmisión de precisión: para los componentes centrales de la transmisión, como reductores, cojinetes y engranajes, se utilizan prototipos para probar la precisión del engrane y la eficiencia de la transmisión (p. ej., en busca de signos de interferencia o ruido anormal) para garantizar que los errores de movimiento del robot estén dentro de ±0,01 mm (p. ej., para brazos robóticos industriales).
Pruebas de carga y resistencia estructural: para componentes que soportan carga, como articulaciones de brazos robóticos y estructuras de carrocería, se utilizan prototipos para simular condiciones de trabajo reales (por ejemplo, transportar una carga de 5 kg) para probar la resistencia a la flexión y la fatiga para evitar el riesgo de "rotura inducida por la carga" después de la producción en masa. Evaluación de la flexibilidad del movimiento: para piezas móviles como conjuntos de articulaciones y pinzas flexibles, se utilizan prototipos para verificar el rango de movimiento (p. ej., ángulo de rotación, recorrido telescópico), velocidad de respuesta (p. ej., retraso de la acción de agarre) y optimizar la estructura mecánica y la lógica de control.
Pruebas de compatibilidad de múltiples materiales: los robots a menudo requieren una combinación de "metal + plástico + materiales flexibles" (por ejemplo, juntas metálicas + carcasa de plástico + pinzas de silicona). La verificación de prototipos requiere verificar la compatibilidad del ensamblaje de diferentes materiales (por ejemplo, coincidencia del coeficiente de expansión térmica y confiabilidad de la conexión).
Verificación de personalización de lotes pequeños: para robots especializados (p. ej., robots quirúrgicos médicos y robots a prueba de explosiones), se requieren lotes pequeños de prototipos (de 10 a 50 piezas) para las pruebas de adaptación de escenarios (p. ej., esterilidad para robots quirúrgicos, resistencia al impacto para robots a prueba de explosiones).
Utilizamos cookies para ofrecerle una mejor experiencia de navegación, analizar el tráfico del sitio y personalizar el contenido. Al utilizar este sitio, acepta nuestro uso de cookies. política de privacidad